Что нужно для сборки дрона
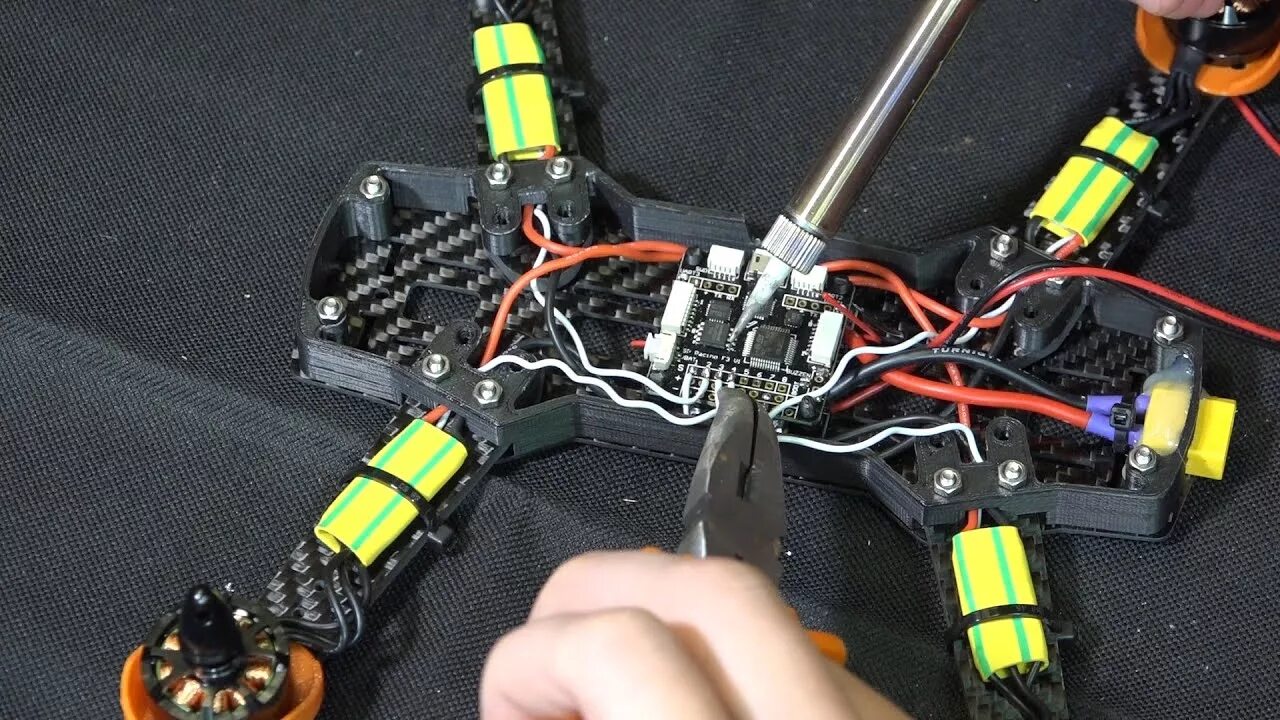
Чтобы понять, что нужно для сборки дрона, стоит разделить комплектацию на две группы: электронику и механику. В первую входят полетный контроллер, регуляторы оборотов (ESC), бесколлекторные моторы, аккумулятор и приемник сигнала. Во вторую — рама, пропеллеры и кабели с разъемами.
Базовый перечень выглядит так:
- рама с посадочными местами под моторы;
- четыре двигателя и подходящие к ним ESC;
- контроллер полета с прошивкой;
- литий-полимерный аккумулятор;
- аппаратура управления с приемником;
- пропеллеры и крепеж.
Дополнительно пригодятся паяльник, термоусадка и стяжки для фиксации проводов. Без этого набора даже простая конструкция не поднимется в воздух.
Комплектующие для квадрокоптера
Прежде чем приступить к сборке квадрокоптера своими руками, стоит разобраться, что именно понадобится. Базовый набор включает раму, полетный контроллер, моторы, регуляторы хода, пропеллеры и аккумулятор. Для управления потребуется пульт с приемником.
Вот минимальный перечень деталей:
- Рама (обычно из стекловолокна или карбона)
- Полетный контроллер с прошивкой
- Бесколлекторные двигатели
- Регуляторы скорости (ESC)
- Винты и батарея
Новичкам проще взять готовый набор деталей, чтобы не ошибиться с совместимостью элементов.
Инструменты и материалы для самодельного БПЛА
Сборка летательного аппарата в домашних условиях начинается с подготовки комплектующих. Для создания беспилотника своими руками понадобится стандартный набор радиодеталей и слесарный инструмент, который найдётся почти у каждого.
Минимальный перечень выглядит так:
- паяльник мощностью 60 Вт с тонким жалом и флюс;
- мультиметр для проверки цепей и напряжения;
- отвёртки, бокорезы, пинцет;
- термоклеевой пистолет.
Из электроники потребуются:
| Компонент | Назначение |
|---|---|
| Полётный контроллер | Управление моторами и стабилизация |
| Регуляторы хода (ESC) | Плавный разгон двигателей |
| Аккумулятор LiPo | Источник питания |
Раму часто делают из алюминиевого профиля или стеклотекстолита, а лучи — из лёгких трубок. Винты и моторы лучше брать с запасом по тяге, чтобы аппарат уверенно держался в воздухе.
Схема дрона квадрокоптера

Прежде чем браться за паяльник, стоит разобраться, как устроена схема дрона квадрокоптера. По сути, это замкнутый контур: полетный контроллер получает данные с датчиков и сигналы с пульта, обрабатывает их и отдает команды регуляторам оборотов (ESC), которые вращают моторы с пропеллерами.
Базовая компоновка выглядит так:
- Рама (лучи, центральная плата).
- Полетный контроллер (FC) — «мозг».
- Регуляторы хода (ESC) — по одному на каждый мотор.
- Бесколлекторные двигатели.
- Аккумулятор (LiPo) и плата распределения питания (PDB).
- Приемник радиосигнала и передатчик (аппаратура).
Соединение обычно последовательное: от аккумулятора питание идет на PDB, оттуда — на ESC и контроллер. Сигнальные провода от приемника тянутся к FC, а от него — к регуляторам. Важно соблюдать полярность и не путать каналы, иначе аппарат не взлетит или выйдет из строя.
Принципиальная схема подключения
Сборка начинается с понимания электрических связей. Все компоненты соединяются по логике «контроллер — регуляторы — моторы». Плата распределяет питание между полётным контроллером и ESC, а сигнальные провода тянутся от каждого регулятора к соответствующим выходам на контроллере.
Типовая последовательность подключения выглядит так:
- Припаять силовые провода регуляторов к плате распределения питания (PDB).
- Подключить аккумулятор через XT60 к PDB.
- Соединить сигнальные кабели ESC с выходами M1–M4 на полётном контроллере.
- Подключить приёмник к разъёму SBus или PPM.
- Запитать полётный контроллер от BEC регулятора или отдельного стабилизатора.
Важно соблюдать полярность: перепутанные плюс и минус выводят электронику из строя мгновенно. Перед первой подачей напряжения проверьте соединения мультиметром.
Чертежи и размеры рамы
Геометрия каркаса напрямую влияет на устойчивость и манёвренность. Для новичков оптимальна классическая «крестовая» схема: расстояние между осями моторов по диагонали обычно берут 250–450 мм. Чем больше этот показатель, тем стабильнее аппарат, но ниже скорость отклика на стики.
Типовые параметры для сборки:
- лучи — 3–6 мм толщиной, из алюминия или стеклотекстолита;
- центральная плата — квадрат 40×40 мм или 50×50 мм;
- посадочные отверстия под моторы — 16×16 или 19×19 мм (зависит от двигателя).
Чертёж лучше строить в любой CAD-программе, например Fusion 360. Начинающим проще скачать готовый DXF-файл и отдать на лазерную резку — это избавит от ошибок в замерах. Не забывайте про запас под крепёж: стойки для полётного контроллера обычно ставят высотой 25–35 мм.
Как собрать дрон своими руками: пошаговая инструкция

Разобраться, как собрать дрон, проще, чем кажется, если действовать поэтапно. Сначала комплектуют раму, затем устанавливают полетный контроллер и регуляторы оборотов, после чего подключают моторы и пропеллеры. Финал — пайка, настройка и калибровка.
Чтобы собрать коптер своими силами без лишних ошибок, придерживайтесь такого порядка:
- Смонтируйте лучи и центральные пластины рамы.
- Закрепите моторы и протяните провода к регуляторам.
- Установите полетный контроллер на вибродемпфер.
- Подключите приемник, GPS и силовую часть.
- Проверьте направление вращения винтов.
Вопрос, как собрать свой дрон без паяльника, редко решается положительно — соединения лучше пропаивать. Если вы хотите собрать самому дрон впервые, возьмите готовый набор с инструкцией. Вопрос, как собрать дрон своими руками, обычно сводится к аккуратности и проверке каждого узла перед первым запуском.
Сборка рамы и установка моторов
Каркас собирают из лучей и центральных пластин. Сначала закрепите платы и стойки, затем прикрутите лучи. Моторы ставят на посадочные места, ориентируясь по стрелкам направления вращения. Провода протягивают вдоль лучей и фиксируют стяжками, чтобы они не мешали винтам.
Подключение полетного контроллера и регуляторов
Сначала припаиваем силовые провода регуляторов к плате распределения питания. Затем подключаем сигнальные провода к контроллеру согласно распиновке. Важно соблюдать порядок подключения: от плюса к минусу, не перепутав каналы.
Для проверки правильности соединений используйте мультиметр. После пайки обязательно заизолируйте контакты термоусадкой.
Установка приемника, камеры и настройка
Приемник размещают на раме вдали от силовой проводки, фиксируя двухсторонним скотчем. Антенны разводят под углом 90 градусов — так сигнал меньше экранируется. Камеру крепят на виброгасящую платформу, чтобы избежать «желе» в записи. После подключения проверяют направление каналов в конфигураторе полетного контроллера и калибруют нейтрали стиков.
Сборка дрона для начинающих

Пошаговая инструкция по сборке дрона своими руками начинается с выбора комплектующих. Для новичка оптимальна рама 250–300 мм, бесколлекторные моторы 2204–2206 и регуляторы хода на 20–30 А. Такой набор прощает ошибки пилотирования и упрощает ремонт.
Квадрокоптер своими руками для начинающих собирается за вечер, если следовать порядку:
- Установите полётный контроллер на виброизоляцию.
- Припаяйте ESC к моторам и плате распределения питания.
- Подключите приёмник и GPS-модуль.
- Настройте аппаратуру и калибруйте датчики.
Коптер своими руками для начинающих потребует минимум паяльника и мультиметра. Проверяйте направление вращения винтов перед первым запуском — это убережёт раму от повреждений.
Простой квадрокоптер для новичков
Собрать квадрокоптер своими руками для первого полета — задача выполнимая, если не гнаться за рекордами. Новичку достаточно базового набора: рама, четыре мотора, регуляторы хода, полетный контроллер и пульт. Не берите сложные системы стабилизации — они только запутают.
Чтобы квадрокоптер собрать самостоятельно без лишних трат, выбирайте комплектующие с запасом прочности. Например, раму на 250–300 мм и моторы на 1400–2200 KV. Это прощает ошибки пилотирования.
Собираем квадрокоптер своими руками поэтапно:
- Крепим моторы к лучам рамы.
- Пайка регуляторов к плате распределения питания.
- Подключение полетного контроллера и приемника.
- Настройка через компьютер или мобильное приложение.
Проверяйте направление вращения винтов перед каждым запуском. Иначе аппарат перевернется на взлете.
Мини квадрокоптер своими руками
Собрать квадрокоптер своими руками в мини-формате — задача более простая, чем кажется. Для начала достаточно выбрать лёгкую раму и совместимые компоненты. Такой самодельный квадрокоптер своими руками собирается за вечер, если следовать инструкции.
Мини квадрокоптер своими руками обычно включает:
- раму 120–150 мм;
- контроллер полёта с барометром;
- бесколлекторные моторы 1104–1306;
- регуляторы хода 10–15 А.
Сборка начинается с пайки платы распределения питания, затем крепятся моторы и контроллер. Важно проверить направление вращения винтов до первого запуска.
Как собрать беспилотник своими руками

Сборка беспилотника своими руками — задача, требующая терпения и базовых навыков пайки. Чтобы понять, как самому собрать квадрокоптер, начните с выбора рамы и полетного контроллера. Пошаговая инструкция поможет избежать ошибок.
Разберемся, как собрать беспилотник своими руками без лишних затрат:
- Подберите моторы и регуляторы хода под вес конструкции.
- Установите контроллер и прошейте его под вашу конфигурацию.
- Подключите приемник и настройте радиоаппаратуру.
Если вы ищете, как собрать БПЛА своими руками, обратите внимание на готовые наборы — они упрощают процесс. Собрать коптер своими руками реально за вечер, если следовать схемам подключения.
Сборка БПЛА самолетного типа
Самолетная схема — это не только коптеры. Для нее понадобится пенопласт или бальза, бесколлекторный двигатель с пропеллером, регулятор хода и сервомашинки для рулей. Каркас вырезается канцелярским ножом, крыло усиливается углепластиковой трубой. Аппаратура управления — та же, что и у мультироторных систем. Вес готовой модели редко превышает килограмм, а время полета достигает получаса.
Гусеничный дрон своими руками
Когда собираем дрон своими руками, обычно представляют мультироторную схему с пропеллерами. Однако есть и необычный вариант — наземный аппарат на гусеничном ходу. Такая конструкция пригодится для инспекции труднопроходимых участков или как платформа для экспериментов с автоматикой.
Гусеничный дрон своими руками собрать проще, чем кажется: не нужна сложная стабилизация полёта. Достаточно взять шасси от радиоуправляемого танка, установить контроллер и видеопередатчик. Основные компоненты:
- рама с двумя гусеничными лентами;
- двигатели с редукторами (2–4 шт.);
- регуляторы скорости и приёмник;
- камера с FPV-передатчиком.
Питание — аккумулятор 2S–3S. Управление — через пульт или автопилот с режимом следования по маршруту.
Как делают дроны: типичные ошибки и советы

Вопрос о том, как делают дроны, чаще всего сводится к поиску готовой схемы. Однако копирование чужой сборки без понимания физики полёта — главный провал новичка. Люди берут мощные моторы, но забывают про вес рамы, и аппарат превращается в неуправляемый кирпич.
Частые просчёты при самостоятельной сборке:
- Экономия на регуляторах хода — они перегреваются и выходят из строя.
- Неправильный подбор пропеллеров под тягу двигателя.
- Игнорирование вибраций — они сбивают показания гироскопа.
Совет: сначала соберите конструкцию на столе, проверьте синхронизацию всех элементов, и только потом устанавливайте полётный контроллер. Тестируйте каждый узел отдельно, а не всю систему сразу.
Частые ошибки при самостоятельной сборке
Новички чаще всего промахиваются с выбором мотора и регулятора хода: берут несовместимые по току компоненты, из-за чего силовая установка перегревается. Вторая типичная беда — неправильная калибровка полетного контроллера и игнорирование вибраций. Люфт в раме и незатянутые винты создают резонанс, который сбивает показания гироскопа. Также забывают про центр тяжести: смещенная батарея делает аппарат неуправляемым. И наконец, пайка «на скорую руку» — холодные соединения отваливаются в полете.
Как построить дрон без пайки
Разобраться, как создать дрон своими руками, не имея паяльника, вполне реально. Современные модули соединяются через коннекторы и клеммные колодки, что упрощает сборку до уровня конструктора.
Чтобы построить дрон, достаточно выбрать раму с платой распределения питания и моторы с уже обжатыми проводами. Полётный контроллер подключается шлейфами, а регуляторы оборотов — через XT60.
Вариант, как построить беспилотник без пайки, предполагает использование силиконовых переходников и винтовых зажимов. Это удобно для быстрой замены компонентов в полевых условиях.